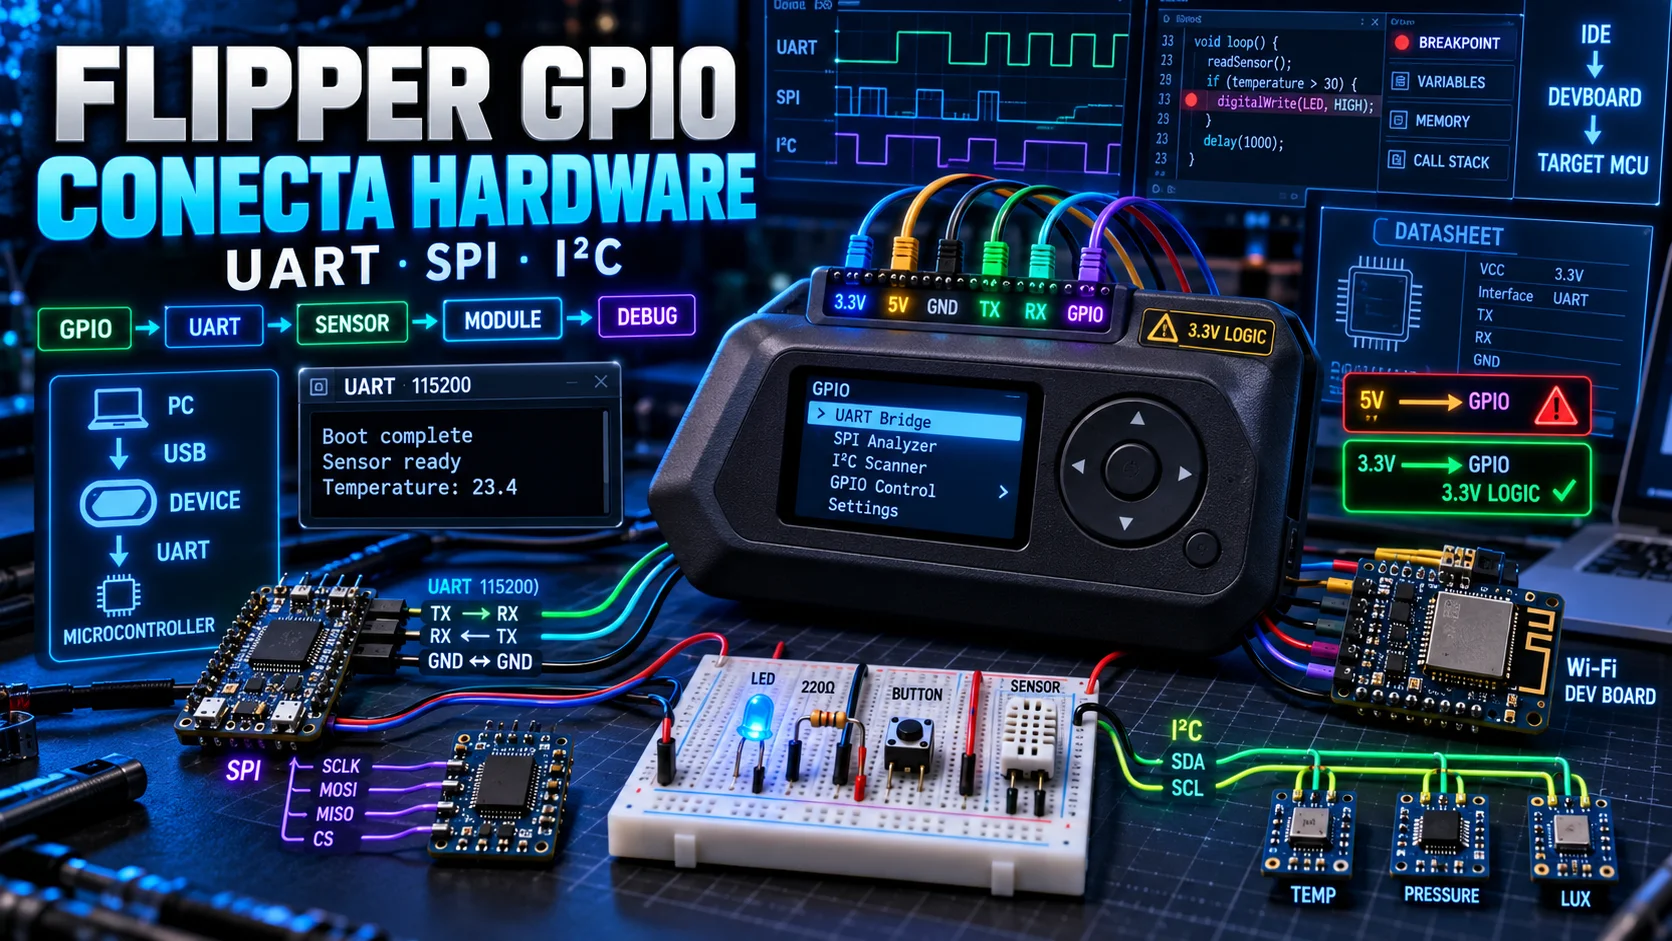
1. Más allá de las radios: el conector GPIO de Flipper Zero
En los círculos divulgativos de ciberseguridad, la inmensa mayoría de usuarios conoce a Flipper Zero por sus interfaces de radiofrecuencia inalámbrica:
- NFC y RFID de 125 kHz: Lectura y emulación de tarjetas de control de acceso y llaveros inteligentes.
- Sub-GHz: Análisis de señales de mandos de garaje, estaciones meteorológicas y sensores inalámbricos.
- Infrarrojos: Captura y reproducción de mandos a distancia para televisores o equipos de climatización.
Sin embargo, en la parte superior del chasis se encuentra un componente físico que resulta infinitamente más valioso si tu meta profesional es comprender electrónica, microcontroladores, desarrollo embebido y auditoría de hardware:
LA CABECERA DE PINES GPIO (General Purpose Input/Output)Este conector expone directamente líneas de datos y rieles de alimentación para interconectar el dispositivo con:
- Sensores de temperatura, humedad, presión o presencia.
- Microcontroladores externos como placas Arduino, ESP32 o STM32.
- Módulos de desarrollo inalámbricos (Wi-Fi, Zigbee, NRF24).
- Interfaces de comunicación serial para consolas de depuración.
- Circuitos electrónicos diseñados y soldados a medida en placas protoboard.
Al conectar cables en esta cabecera, Flipper Zero deja de ser un simple emulador de tarjetas y se transforma en una pequeña estación portátil de experimentación de hardware. Permite familiarizarse con conceptos clave como niveles lógicos CMOS, velocidades de muestreo (baud rate), buses síncronos y asíncronos, y depuración por cable (SWD).
A diferencia de un puerto USB convencional protegido por controladores inteligentes de negociación, los pines GPIO están conectados de forma directa a la circuitería del procesador. Equivocarse de pin, aplicar una tensión de 5 V en una entrada desprotegida o unir alimentación con masa destruirá irreversiblemente el microcontrolador en una fracción de segundo. La ingeniería exige medir y verificar antes de alimentar.
2. Respuesta rápida: qué puedes hacer con GPIO de Flipper Zero
Si necesitas una panorámica de las capacidades reales de hardware que ofrece este puerto en proyectos de laboratorio e investigación técnica, el esquema funcional es el siguiente:
FLIPPER ZERO (STM32WB55)
   │
   ├── [Control I/O Digital] ─────> Encender/apagar salidas o leer pulsadores
   ├── [UART Serial] ────────────> Leer consolas de depuración y logs de arranque
   ├── [USB-UART Bridge] ────────> Convertir Flipper en adaptador serie para el PC
   ├── [Buses SPI / I²C] ────────> Leer sensores avanzados y memorias EEPROM
   ├── [SWD Debugging] ──────────> Flashear y depurar microcontroladores ARM
   ├── [Placas Oficiales] ───────> Conectar el Wi-Fi Developer Board (ESP32-S2)
   └── [Protocolo de Expansión] ─> Crear módulos propios con detección automática
Para proyectos relacionados con redes inalámbricas y auditoría, el ecosistema oficial suministra la placa Wi-Fi Developer Board, construida alrededor de un procesador ESP32-S2 para desarrollo de software, depuración remota y actualización de firmware. Para profundizar en el funcionamiento global de las demás interfaces del dispositivo, consulta nuestra guía completa de funciones y límites de Flipper Zero [2026].
3. Qué significa GPIO y anatomía del conector físico
Las siglas GPIO corresponden a General Purpose Input/Output (Entrada/Salida de Propósito General). Se trata de patillas del circuito integrado cuyo comportamiento no está cableado de forma fija en la fábrica, sino que el programador define mediante software si funcionarán como entrada o como salida.
1. Pin configurado como Entrada (Input)
El microcontrolador monitorea la línea y detecta el estado eléctrico presente en el circuito exterior. Distingue entre dos niveles lógicos:
LOW (0 lógico):Tensión cercana a 0 V (tierra o GND).HIGH (1 lógico):Tensión cercana a la tensión de alimentación lógica (3,3 V).
Ejemplo típico: Un pulsador, un sensor de fin de carrera o la salida digital de un detector de movimiento.
2. Pin configurado como Salida (Output)
El programa que corre en Flipper Zero decide qué potencial eléctrico suministrar al pin:
write(LOW):Conecta internamente la patilla a GND (0 V).write(HIGH):Conecta internamente la patilla al riel de 3,3 V.
Ejemplo típico: Encender un diodo LED mediante una resistencia limitadora o enviar una señal de sincronización a otra placa.
18 posiciones físicas no equivalen a 18 salidas independientes
El conector superior de Flipper Zero dispone de una hilera doble con 18 pines macho (paso estándar de 2,54 mm). Es crucial no confundir el número total de agujeros o patillas con pines de señal:
| Tipo de Pin | Cantidad | Función Técnica |
|---|---|---|
| Pines I/O de usuario | 13 | Líneas de datos configurables (GPIO digital, UART, SPI, I²C, PWM y SWD). |
| Riel de 3,3 V | 1 | Salida de alimentación regulada para periféricos externos. |
| Riel de 5 V | 1 | Salida de 5 V conmutable por software para alimentar placas externas. |
| Masa (GND) | 2 | Punto de referencia común de 0 V para señales y alimentación. |
| Pin iButton / 1-Wire | 1 | Línea reservada para lectura y emulación de llaves Dallas DS1990. |
4. El microcontrolador detrás de GPIO: STM32WB55RG
Cuando interactúas con los pines de Flipper Zero, estás manipulando directamente los periféricos internos de su microcontrolador central: el STM32WB55RG de STMicroelectronics.
Arquitectura interna del procesador
- Núcleo principal (Cortex-M4 a 64 MHz): Ejecuta el sistema operativo en tiempo real (FreeRTOS), la interfaz gráfica, el intérprete de aplicaciones y los controladores de GPIO.
- Núcleo secundario (Cortex-M0+ a 32 MHz): Dedicado de forma exclusiva a procesar la pila de radiofrecuencia de Bluetooth Low Energy (BLE 5.4).
- Memoria interna: 1 MB de memoria Flash para el firmware y 256 KB de SRAM compartida entre ambos procesadores.
- Protección integrada: Las líneas externas del conector cuentan con resistencias de protección y diodos ESD contra descargas electrostáticas básicas, aunque no toleran sobretensiones continuadas.
5. La regla de oro: lógica digital de 3,3 V
Si sólo pudieras retener una única frase de este tutorial antes de comprar componentes electrónicos, debe ser esta:
Los puertos GPIO del STM32WB55 de Flipper Zero funcionan estrictamente con niveles lógicos de 3,3 V CMOS.
En la comunidad técnica existe un error recurrente generado por una mala lectura de las especificaciones:
El fabricante indica que determinados pines de entrada del STM32 son 5V tolerant (tolerantes a 5 V). Esto significa que si se configuran como ENTRADA digital, pueden recibir un pulso de 5 V sin destruirse de forma instantánea. Sin embargo:
- Una salida jamás entregará 5 V: Cuando configuras un pin como salida y escribes
HIGH, la tensión suministrada será siempre de 3,3 V. - Pines compartidos o analógicos NO son tolerantes a 5 V: Aplicar 5 V en patillas con funciones analógicas o rieles desprotegidos quemará el canal del microcontrolador.
- Si conectas un microcontrolador de 5 V (como Arduino Uno clásico): El pin TX del Arduino enviará 5 V directos al RX del Flipper. Si el pin del Flipper pasa a salida por error o no soporta esa configuración, el puerto quedará inutilizado. Utiliza siempre un conversor de nivel lógico bidireccional (Logic Level Shifter).
Diferencia vital entre alimentación y señal
Muchos módulos y sensores del mercado requieren alimentación a 5 V para hacer funcionar su circuitería interna o amplificadores operacionales, pero sus líneas de comunicación digital (TX/RX o SDA/SCL) funcionan a 3,3 V. Son dos planos eléctricos completamente independientes:
LÍNEA DE ALIMENTACIÓN (Power): Suministra corriente (5 V o 3,3 V)
LÍNEA DE SEÑAL (Signal): Transporta datos lógicos (estrictamente 3,3 V)
6. Rieles de alimentación: 3,3 V, 5 V y masa (GND)
Para dar energía a tus placas de prototipado o módulos externos, Flipper Zero expone dos rieles de alimentación regulados:
1. Riel de 3,3 V (Pin 9)
Suministra corriente regulada continua directamente desde el sistema de gestión de energía (PMIC). Está activo de forma predeterminada con una capacidad teórica de hasta aproximadamente 1,2 A. Sin embargo, este riel se comparte internamente con la pantalla LCD, los sensores propios y la tarjeta microSD; conectar cargas pesadas en esta línea causará caídas de tensión (brownouts) y reinicios súbitos.
2. Riel de 5 V (Pin 1)
Genera 5 V mediante un circuito elevador (boost converter) a partir de la batería de litio interna o reenvía los 5 V del puerto USB si está enchufado al ordenador.
Aviso operativo: Cuando Flipper funciona únicamente con batería, la salida de 5 V viene deshabilitada por defecto para ahorrar energía. Para activarla, debes navegar en la interfaz a:
Menú Principal ──▶ GPIO ──▶ 5V on GPIO ──▶ [ON]Aunque los rieles de alimentación globales puedan entregar picos de hasta 1 A, cada pin I/O digital individual solo puede suministrar o drenar un máximo de aproximadamente 20 mA. Si conectas un motor de corriente continua, un servomotor o una bobina de relé directamente a una patilla GPIO sin un transistor o driver intermediario, el transistor interno del chip STM32 se quemará al instante.
Masa común (GND): el cable que nadie puede olvidar
En electrónica digital, la tensión eléctrica es siempre una diferencia de potencial entre dos puntos. Si conectas un módulo externo (como un sensor o un microcontrolador ESP32) a Flipper Zero y unes únicamente los cables de datos (TX y RX), la comunicación fallará por completo:
FLIPPER ZERO                         DISPOSITIVO EXTERNO
   [TX Pin 13] ─────────────────────────▶ [RX]
   [GND Pin 8/18] ═══════════════════════ [GND] (Masa común imprescindible)
Sin una línea de tierra compartida (GND común), cada circuito medirá los 3,3 V respecto a una referencia flotante distinta, provocando lecturas caóticas, bytes corruptos o ruido eléctrico constante.
7. Protocolo UART: comunicación serial punto a punto
El protocolo UART (Universal Asynchronous Receiver/Transmitter) es el estándar de comunicación más extendido en sistemas embebidos, routers domésticos, cámaras de seguridad y dispositivos de Internet de las Cosas (IoT).
Se basa en dos líneas unidireccionales asíncronas (no comparten una señal de reloj común):
- TX (Transmisor): Emite los paquetes de bits serializados.
- RX (Receptor): Recibe los paquetes de bits.
La regla del cruce de líneas en UART
Para que dos equipos puedan dialogar, la salida de uno debe conectarse a la entrada del otro:
FLIPPER TX (Pin 13)  ───────────────▶  RX DEL DISPOSITIVO
FLIPPER RX (Pin 14)  ◀───────────────  TX DEL DISPOSITIVO
FLIPPER GND (Pin 8)  ═══════════════  GND DEL DISPOSITIVO
Conectar TX con TX y RX con RX es el error número uno de los principiantes; en ese caso ambos dispositivos hablarán al vacío y ninguno escuchará nada.
Configuración de parámetros: el Baud Rate y la trama 8N1
Al ser un protocolo asíncrono sin cable de reloj (Clock), emisor y receptor deben ponerse de acuerdo con antelación en la velocidad a la que transmitirán los bits: el Baud Rate (baudios o símbolos por segundo).
Las velocidades más habituales son 9600 y 115200 baudios. Si el dispositivo transmite a 115200 y configuras tu lector a 9600, los datos llegarán deformados y la pantalla mostrará caracteres basura incomprensibles (como ▒▒?).
El formato de trama estándar en la industria es 8N1:
8 bits de datos:Cada carácter enviado ocupa un byte (8 bits).N (Sin paridad):No se envía bit adicional de comprobación de paridad.1 bit de parada (Stop bit):Un pulso alto de 1 bit marca el final del paquete.
Por qué UART es crucial en auditoría de ciberseguridad
Durante el desarrollo y fabricación de electrodomésticos inteligentes, cámaras IP o routers Wi-Fi, los ingenieros dejan cabeceras UART internas en la placa base para ver los mensajes de arranque del kernel de Linux (dmesg) y realizar pruebas.
En auditorías de seguridad física y hardware hacking en entornos de laboratorio autorizados, localizar esos pines permite comprobar si el fabricante desactivó la consola en producción o si, por el contrario, dejó una consola interactiva de depuración con permisos de root sin contraseña. Para contextualizar este análisis dentro de una metodología ofensiva formal, revisa nuestra guía sobre herramientas de hacking ético y pentesting [2026].
8. Flipper como puente USB ↔ UART (USB-UART Bridge)
Una de las utilidades más prácticas de Flipper Zero es que sustituye la necesidad de comprar cables adaptadores USB-TTL (como los basados en chips FTDI o CH340).
Mediante la función nativa de puente, conectas el Flipper a tu ordenador con su cable USB-C habitual, y el dispositivo retransmite en tiempo real todo el flujo de datos hacia los pines GPIO externos:
ORDENADOR (PC / Mac / Linux)
      │  [Cable USB-C]
      ▼
FLIPPER ZERO (USB-UART Bridge)
      │  [Pines TX 13, RX 14, GND]
      ▼
MICROCONTROLADOR / ROUTER DE LABORATORIO
Cómo activar el puente USB-UART paso a paso
- Conecta los pines TX (13), RX (14) y GND de Flipper a tu placa externa.
- En Flipper, ingresa a:
GPIO ──▶ USB-UART Bridge. - Configura la velocidad (por ejemplo, 115200 baudios).
- Conecta el Flipper por USB a tu ordenador con Linux o Windows.
- En tu sistema operativo se creará un puerto serie virtual (por ejemplo,
/dev/ttyACM0en Linux oCOM3en Windows). - Abre tu terminal preferida (consola Linux con
minicom,picocomo PuTTY en Windows) ejecutando:
picocom -b 115200 /dev/ttyACM0
9. Protocolo SPI: alta velocidad y periféricos de almacenamiento
El protocolo SPI (Serial Peripheral Interface) es un bus de comunicación síncrono diseñado para transmitir grandes volúmenes de información a muy corta distancia y a alta velocidad (de 1 a más de 50 MHz).
Utiliza una arquitectura maestro-esclavo (Master-Slave) con cuatro líneas dedicadas:
- SCLK (Serial Clock): Línea de reloj generada por el maestro para sincronizar cada bit transmitido.
- MOSI (Master Out Slave In): Datos emitidos por el maestro hacia el periférico.
- MISO (Master In Slave Out): Datos emitidos por el periférico de vuelta al maestro.
- CS o SS (Chip Select / Slave Select): Línea que se pone a nivel bajo (LOW) para seleccionar el dispositivo concreto con el que se va a comunicar.
Esquema de conexiones de un bus SPI
FLIPPER ZERO (Master)                 PERIFÉRICO SPI (Display / Sensor / Flash)
   [SCLK Pin 9]  ────────────────────────▶  [SCLK]
   [MOSI Pin 10] ────────────────────────▶  [MOSI]
   [MISO Pin 11] ◀────────────────────────  [MISO]
   [CS Pin 12]   ────────────────────────▶  [CS]
   [GND Pin 18]  ═════════════════════════  [GND]
El bus SPI se utiliza en memorias Flash externas (chips Winbond SOIC-8 de routers), pantallas OLED gráficas, acelerómetros y controladores de radio. De hecho, la tarjeta microSD interna de Flipper Zero opera a través de un bus SPI de alta velocidad conectado internamente en el circuito.
10. Protocolo I²C: el bus bifilar direccionable
El protocolo I²C (Inter-Integrated Circuit) fue diseñado por Philips para interconectar decenas de periféricos en una misma placa base utilizando el menor número de cables posible: solo dos líneas de comunicación.
- SDA (Serial Data): Línea bidireccional por donde viajan los datos en ambos sentidos.
- SCL (Serial Clock): Línea de reloj generada por el controlador maestro para marcar el ritmo de los pulsos.
La gran ventaja de I²C: compartir el bus con hasta 127 dispositivos
A diferencia de UART (que solo permite conectar dos equipos punto a punto) y de SPI (que requiere un cable CS independiente para cada dispositivo adicional), en I²C todos los sensores se conectan en paralelo a los mismos dos cables SDA y SCL:
FLIPPER (Master)
   │
   ├────── SDA (Datos) ──────┬──────── SENSOR TEMPERATURA (0x48)
   │                         ├──────── PANTALLA OLED (0x3C)
   │                         └──────── MEMORIA EEPROM (0x50)
   │
   └────── SCL (Reloj) ──────┴──────── [Línea de sincronización compartida]
Cada periférico tiene asignada una dirección hexadecimal única de 7 bits grabada en su silicio (por ejemplo, 0x3C o 0x68). Cuando Flipper emite un mensaje, incluye la dirección de destino; solo el sensor aludido responderá, mientras los demás ignoran la trama.
11. Tabla comparativa: UART vs SPI vs I²C
Para seleccionar la interfaz adecuada según las características de tu proyecto o del módulo que desees investigar, compara sus especificaciones técnicas:
| Característica | UART (Serial) | I²C | SPI |
|---|---|---|---|
| Líneas de datos necesarias | 2 cables (TX + RX) + GND | 2 cables (SDA + SCL) + GND | 4 cables (MOSI, MISO, SCLK, CS) + GND |
| Sincronización | Asíncrono (requiere acordar Baud Rate previo). | Síncrono (cable de reloj SCL dedicado). | Síncrono (cable de reloj SCLK dedicado). |
| Velocidad típica | Baja / Media (9.600 a 115.200 bps; hasta 1 Mbps). | Media (100 kHz estándar, 400 kHz Fast Mode). | Muy Alta (1 MHz a más de 50 MHz). |
| Topología | Punto a punto (solo 2 dispositivos). | Multi-dispositivo (hasta 127 periféricos en paralelo). | Maestro-Esclavo (requiere 1 línea CS por esclavo). |
| Complejidad de cableado | Mínima (sencillo de depurar). | Muy baja (ideal para agrupar múltiples sensores). | Alta (muchos cables en protoboard). |
| Uso predominante | Consolas de depuración, routers, módems GPS. | Sensores ambientales, barómetros, RTC (relojes). | Tarjetas SD, pantallas gráficas, chips de memoria Flash. |
Jamás conectes un sensor guiándote por el color de los cables o asumiendo que el pin 1 es positivo. Busca en internet el datasheet oficial del fabricante del componente (hoja de datos). Revisa la tensión de funcionamiento (Operating Voltage), el mapa de patillas (Pinout) y la dirección hexadecimal del bus. En hardware, adivinar significa quemar componentes.
12. GPIO Manual Control y programación con JavaScript
No necesitas escribir un firmware complejo en lenguaje C ni compilar binarios para empezar a interactuar con el hardware de Flipper Zero.
1. Control manual interactivo desde la pantalla
El sistema operativo oficial incluye una aplicación nativa llamada GPIO Manual Control. Al abrirla, la pantalla de Flipper muestra una lista gráfica de los pines disponibles:
PA7, PA6, PA4, PB3, PB2, PC3, PC1, PC0
Con los botones de navegación puedes seleccionar cualquier pin, cambiar su modo entre Input y Output, y alternar su estado lógico entre 0 (0 V) y 1 (3,3 V) en tiempo real. Es la forma más rápida de comprobar si un diodo LED está bien conectado antes de programar nada.
2. Scripting moderno con la API de JavaScript
El firmware oficial incorpora un motor de ejecución de JavaScript ligero diseñado para automatizar pruebas sin necesidad de configurar cadenas de compilación complejas. Para entender la manipulación estructurada de datos a bajo nivel en estos lenguajes, es muy formativo revisar los conceptos de registros, structs y empaquetado de memoria en programación.
A continuación se presenta un script funcional para hacer parpadear un diodo LED conectado en el pin PC3:
Ejemplo en JavaScript: Control de GPIO
// Script de parpadeo para Flipper Zero
let eventLoop = require("event_loop");
let gpio = require("gpio");

// Obtener la referencia al pin PC3
let led = gpio.get("pc3");

// Inicializar como salida digital en modo Push-Pull
led.init({
    direction: "out",
    outMode: "push_pull"
});

print("Iniciando parpadeo en pin PC3...");

// Encender LED (3,3 V)
led.write(true);
delay(1000);

// Apagar LED (0 V)
led.write(false);
delay(1000);

print("Ciclo completado con éxito.");
13. Expansion Modules y el protocolo de expansión oficial
Para evitar que la conexión de accesorios externos sea un caos de cables artesanales, el equipo de Flipper desarrolló el estándar Expansion Module Protocol.
Un módulo de expansión es una placa que se acopla mecánicamente a la cabecera superior y dialoga con el sistema operativo mediante un protocolo de enlace serial estructurado:
Cómo negocia Flipper con un módulo externo
- Detección y arranque: El módulo se inserta en los pines. La comunicación comienza en el puerto serie a una velocidad segura inicial de 9.600 baudios.
- Identificación (Heartbeat): Flipper y el accesorio intercambian tramas de comprobación de presencia y versión de protocolo.
- Negociación de velocidad: Si ambos lo soportan, elevan automáticamente la velocidad del canal a 115.200 baudios o superior para no ralentizar la interfaz.
- Integración RPC (Remote Procedure Call): El accesorio puede interactuar con el sistema de menús de Flipper, mostrar mensajes en la pantalla LCD, emitir sonidos por el zumbador o solicitar acceso a ficheros en la tarjeta SD.
14. Wi-Fi Developer Board oficial: ESP32-S2 y depuración SWD
El accesorio oficial más popular y al mismo tiempo más malinterpretado es la Wi-Fi Developer Board. En redes sociales suele venderse erróneamente como una “antena para hackear Wi-Fi”. Sin embargo, su verdadero propósito de diseño es la ingeniería de software y el hardware hacking defensivo.
Características del Developer Board
- Microcontrolador: Procesador ESP32-S2-WROVER con Wi-Fi 802.11 b/g/n y 4 MB de memoria Flash.
- Propósito primario: Actuar como sonda de depuración por hardware (Debug Probe) utilizando el estándar Black Magic Debug y CMSIS-DAP.
- Líneas SWD (Serial Wire Debug): Conecta con los pines internos del STM32 (Pin 10 como
SWCLKy Pin 12 comoSWDIO) para permitir a los desarrolladores colocar puntos de interrupción (breakpoints), inspeccionar registros de memoria en vivo y rastrear fallos (kernel panics) mediante depuradores profesionales como GDB. - Actualización OTA de firmware: Permite actualizar el sistema operativo de Flipper por el aire mediante Wi-Fi sin depender de cables USB.
La documentación oficial de Flipper Devices aconseja taxativamente apagar por completo el Flipper Zero antes de conectar o desconectar el Wi-Fi Developer Board. Los condensadores de desacoplo del ESP32 demandan una corriente repentina al conectarse en caliente (hot-plug), lo que puede desestabilizar el riel de alimentación que comparte con la tarjeta microSD y provocar la corrupción de los datos almacenados.
15. Conexión con ESP32, Arduino y Raspberry Pi
Si dispones de placas de desarrollo genéricas en casa, puedes utilizarlas junto a Flipper Zero para crear bancos de pruebas de laboratorio muy interesantes:
1. Flipper Zero + ESP32 genérico
El ESP32 opera con lógica nativa de 3,3 V, lo que lo hace 100 % compatible a nivel eléctrico con los pines de Flipper sin necesidad de adaptadores. Puedes programar el ESP32 para capturar tramas de redes inalámbricas en entornos de laboratorio y enviarle telemetría a Flipper por UART para mostrarla en su pantalla. Para entender cómo se comportan estas señales en el aire, revisa nuestro artículo técnico sobre seguridad Wi-Fi, WPA2, WPA3 y protocolos inalámbricos.
2. Flipper Zero + Arduino Uno / Nano clásico
¡Precaución con los 5 V! Las placas Arduino clásicas basadas en microcontroladores ATmega328P funcionan con lógica digital de 5 V. Si conectas el pin TX del Arduino al pin RX de Flipper, destruirás el procesador del Flipper. Debes interponer un divisor de tensión resistivo (resistencia de 1k y 2k) o un chip conversor de nivel lógico (como el BSS138).
3. Flipper Zero + Raspberry Pi
A diferencia de un microcontrolador, una Raspberry Pi es un ordenador monoplaca completo que corre un kernel de Linux. Sus pines GPIO también funcionan a 3,3 V, por lo que puedes conectar sus puertos UART serie (/dev/serial0) directamente a Flipper. Si necesitas entrenar tus habilidades de línea de comandos antes de configurar estos puertos, puedes practicar comandos Linux online gratis sin instalar nada en tu equipo.
16. Analizador lógico y multímetro en el taller de hardware
Flipper Zero es una excelente navaja suiza, pero no sustituye al instrumental de laboratorio dedicado:
1. El analizador lógico USB (Logic Analyzer)
Un analizador lógico USB de 8 canales (dispositivos de bajo coste compatibles con software libre como PulseView / sigrok) permite ver gráficamente los ceros y unos en la pantalla del ordenador. Te muestra si la señal de reloj de un bus SPI tiene ruido, si el baud rate de UART está desfasado un 5 % o si el pulso de respuesta (ACK) de un sensor I²C no se está produciendo.
2. El multímetro digital: la regla de los tres segundos
Antes de insertar un cable jumper en un pin de Flipper Zero para conectarlo a un aparato desconocido:
- Enciende el dispositivo que deseas analizar.
- Toma tu multímetro en modo voltímetro de corriente continua (DC).
- Coloca la punta negra en el chasis metálico o masa (GND).
- Mide con la punta roja cada una de las patillas.
- Si mides más de 3,3 V en alguna línea de señal, no la conectes directamente a Flipper Zero.
17. 8 Laboratorios prácticos de hardware paso a paso
Para consolidar estos conceptos de forma progresiva y segura en tu mesa de trabajo, sigue esta ruta práctica de ocho laboratorios:
Lab 1: Control de salida digital con diodo LED
Objetivo: Comprender la Ley de Ohm y la limitación de corriente.
Circuito: Pin PC3 ──▶ Resistencia de 220 Ω ──▶ Ánodo del LED (+) ──▶ Cátodo (-) ──▶ GND.
Práctica: Abre GPIO Manual Control, sitúate sobre PC3 y pulsa OK para alternar entre 0 y 1. El LED se encenderá y apagará.
Lab 2: Lectura de entrada digital con pulsador
Objetivo: Aprender qué son las resistencias Pull-Up y evitar entradas flotantes.
Circuito: Conecta un pulsador entre el pin PC1 y GND. En Flipper, activa la resistencia Pull-Up interna.
Práctica: En reposo, el pin marcará 1 (3,3 V). Al presionar el pulsador, la línea se derivará a masa y Flipper leerá 0.
Lab 3: Recepción de telemetría UART con microcontrolador
Objetivo: Sincronizar dos procesadores mediante comunicación serie.
Circuito: TX del ESP32 ──▶ Pin 14 (RX) de Flipper; GND común.
Práctica: Programa el ESP32 para enviar por código Serial.println("Temp: 24C"); a 115200 baudios. Abre el lector serie de Flipper y visualiza los datos en pantalla.
Lab 4: Configuración del puente USB-UART hacia el PC
Objetivo: Utilizar Flipper como conversor serie hacia una consola Linux.
Práctica: Activa USB-UART Bridge en Flipper. Conecta el USB al PC y utiliza minicom o PuTTY para enviar comandos y recibir respuestas interactivas.
Lab 5: Lectura de un sensor de temperatura I²C
Objetivo: Manejar líneas bifilares SDA/SCL y direccionamiento hexadecimal.
Circuito: Sensor BMP280 o SHT30 conectado a 3,3 V, GND, Pin 15 (SCL) y Pin 16 (SDA).
Práctica: Ejecuta una aplicación de escaneo I²C en Flipper para confirmar que el sensor responde en la dirección 0x76.
Lab 6: Automatización de hardware con script en JavaScript
Objetivo: Vincular eventos de software con transistores de hardware.
Práctica: Escribe un archivo .js en la tarjeta microSD que lea el estado del pulsador del Lab 2 y active el LED del Lab 1 solo si el botón permanece pulsado más de dos segundos.
Lab 7: Prototipo de módulo de expansión con microcontrolador
Objetivo: Diseñar un módulo inteligente que dialogue con el firmware de Flipper.
Práctica: Programa un Arduino Pro Mini de 3,3 V para responder a las tramas Heartbeat del Expansion Module Protocol a 9600 baudios y negociar su elevación a 115200.
Lab 8: Depuración en vivo con Wi-Fi Devboard y GDB
Objetivo: Inspección de variables en memoria y puntos de interrupción.
Práctica: Conecta el Wi-Fi Developer Board, levanta la interfaz Black Magic Debug en tu red local y conéctate desde Visual Studio Code o terminal con arm-none-eabi-gdb para depurar una aplicación personalizada.
18. Los 10 errores más destructivos con GPIO y cómo prevenirlos
A lo largo de los años en talleres y laboratorios de hardware, estos son los diez tropiezos más repetidos que acaban dañando dispositivos:
- Confundir 5 V de alimentación con niveles de señal de 5 V: Alimentar un sensor con el pin de 5 V no significa que sus salidas de datos deban inyectar 5 V al procesador.
- Olvidar conectar la masa común (GND): Sin una referencia de 0 V compartida, las lecturas digitales se llenan de ruido y bytes corruptos.
- Conectar TX con TX y RX con RX: La línea de transmisión de un equipo debe llegar obligatoriamente a la línea de recepción del otro.
- Discrepancia en el Baud Rate: Configurar velocidades distintas entre emisor y receptor genera caracteres ilegibles que muchos confunden erróneamente con cifrado.
- Alimentar motores o relés directamente desde un pin GPIO: Superar los 20 mA de carga quema el canal de salida del microcontrolador.
- Inserción en caliente (hot-plug) de placas de expansión: Conectar accesorios con Flipper encendido genera caídas transitorias de tensión que corrompen la microSD.
- Conectar cables guiándose únicamente por los colores: Los fabricantes de cables no respetan códigos estandarizados; consulta siempre el diagrama serigrafiado en la placa.
- Copiar esquemas de patillas de otros modelos de microcontroladores: Los pines de un Arduino Uno o de un ESP8266 no guardan relación con el pinout del STM32.
- Asumir que cualquier conector de 4 pines es UART: Puede tratarse de un bus I²C, SPI, SWD o un puerto propietario con tensiones de 12 V.
- Comprar módulos sin comprender el protocolo que utilizan: Adquirir sensores o placas sin saber qué problema resuelven ni qué bus requieren satura el taller de hardware inútil.
19. Preguntas frecuentes sobre Flipper Zero GPIO y módulos
1. ¿Cuántos pines GPIO tiene Flipper Zero?
El conector físico superior cuenta con 18 posiciones en espaciado estándar de 2,54 mm. De ellas, 13 pines son líneas I/O digitales accesibles al usuario, mientras que el resto corresponden a alimentación (3,3 V y 5 V), tomas de tierra (GND) y el bus de llaves iButton.
2. ¿Los GPIO son de 3,3 V?
Sí. El microcontrolador STM32WB55 opera estrictamente con niveles lógicos de 3,3 V CMOS. Aunque ciertas entradas son tolerantes a 5 V bajo condiciones controladas, sus salidas jamás entregan 5 V. Conectar fuentes lógicas de 5 V sin aislamiento destruirá el puerto.
3. ¿Flipper Zero tiene salida de 5 V?
Sí, dispone de un riel de 5 V con un límite de corriente documentado de hasta aproximadamente 1,2 A. Cuando el dispositivo opera con batería, esta salida debe habilitarse manualmente desde el menú GPIO ──▶ 5V on GPIO.
4. ¿Puedo utilizar Flipper Zero como USB-UART?
Sí. La aplicación oficial incluye el modo USB-UART Bridge, que convierte al Flipper en un adaptador serie USB para comunicar tu ordenador con consolas y microcontroladores externos sin necesitar cables FTDI dedicados.
5. ¿Qué pines utiliza UART?
Para el sistema de comunicación estándar, USART utiliza el pin 13 (TX) y el pin 14 (RX). Como alternativa de bajo consumo (LPUART), se reservan el pin 15 (TX) y el pin 16 (RX).
6. ¿Puede trabajar con SPI e I²C?
Sí. El chip STM32WB55 soporta nativamente ambos buses. El menú stock de GPIO expone control manual y puente USB-UART, mientras que aplicaciones específicas de la comunidad permiten leer memorias EEPROM y sensores mediante SPI e I²C.
7. ¿Qué es el Wi-Fi Developer Board?
Es una placa de expansión oficial equipada con un chip ESP32-S2-WROVER. Su diseño original está enfocado en la actualización inalámbrica de firmware y la depuración por hardware de Flipper Zero mediante Black Magic Debug y CMSIS-DAP.
8. ¿Flipper Zero tiene Wi-Fi sin Devboard?
No. El chasis base solo incluye Bluetooth Low Energy, Sub-GHz, NFC y RFID. Para interactuar con redes Wi-Fi 802.11 b/g/n se requiere un accesorio de hardware externo como el Wi-Fi Devboard o un ESP32 conectado a los pines GPIO.
9. ¿Debo apagar Flipper antes de conectar el Wi-Fi Devboard?
Sí. La documentación oficial recomienda apagar el equipo antes de acoplar la placa. Las cargas capacitivas bruscas al conectar en caliente pueden provocar microcortes en el riel de alimentación compartido y dañar los ficheros de la tarjeta microSD.
10. ¿Puedo crear mi propio módulo?
Sí. Flipper publica esquemas abiertos y un Expansion Module Protocol que define cómo debe negociar un periférico inteligente la velocidad serial (iniciando en 9600 baudios) e integrarse con el sistema operativo de Flipper.
11. ¿Necesito programar en C?
No obligatoriamente para empezar. Puedes controlar pines desde la interfaz manual o crear scripts ligeros en JavaScript mediante el módulo gpio. Para programar controladores de bajo nivel o aplicaciones complejas, el lenguaje C sigue siendo el estándar.
12. ¿GPIO puede dañar mi Flipper Zero?
Sí. Sobretensiones por encima de 3,3 V, cortocircuitos entre alimentación y tierra, o conectar cargas que superen los 20 mA por pin quemarán de forma permanente las patillas del microcontrolador. Mide siempre voltajes antes de conectar.
20. Conclusión: pasar de usuario de herramientas a entender el hardware
El conector GPIO encierra una lección técnica trascendental para cualquier especialista en ciberseguridad o sistemas embebidos:
Con NFC puedes leer una tarjeta con un botón, con infrarrojos puedes clonar un mando y con Sub-GHz puedes capturar una señal; pero en cuanto tocas GPIO, el dispositivo te obliga a razonar como un verdadero ingeniero.
Te obliga a preguntarte: ¿Qué tensión maneja esta placa? ¿Dónde está la masa común? ¿A qué velocidad corre el reloj? ¿Quién es el transmisor y quién es el receptor? ¿Qué dice la hoja del fabricante?
Ese cambio de mentalidad separa a los simples usuarios que descargan archivos de internet de los profesionales capaces de auditar un sistema físico, analizar un firmware y entender cómo fluyen los electrones en la vida real.
Siguientes pasos en tu ruta de ciberseguridad
Si deseas consolidar tus conocimientos de hardware dentro de una formación profesional completa en seguridad ofensiva, sistemas y análisis de redes, te recomendamos seguir la ruta formativa de Achirou:
- Comprender el ecosistema de Flipper: Empieza por nuestra guía pilar sobre Flipper Zero: qué es, cómo funciona y qué puedes hacer.
- Evaluar plataformas alternativas de auditoría: Si necesitas radiofrecuencia de banda ancha o auditoría RFID profunda de alta frecuencia, revisa nuestra guía comparativa de 7 alternativas a Flipper Zero: Proxmark3, HackRF, SDR, ESP32 y Raspberry Pi.
- Dominar el entorno de trabajo: Especialízate en el sistema operativo de referencia con nuestra guía de Linux para ciberseguridad.
- Aprender seguridad ofensiva y auditoría: Progresa hacia la Ruta Red Team de Achirou, donde los fundamentos de hardware, redes y explotación se aplican con rigor técnico y profesional.